Chương 5: Phối hợp giao thông, người đi bộ và vùng khuất
Lập lộ trình di chuyển · Đại học · HKI 2026–2027
Tách lịch hai ô tô qua giao lộ, so phản ứng khi người đi bộ cắt ngang và tính vận tốc theo khoảng nhìn thấy. Có kiểm tiếp xúc theo khoảng, dữ liệu tái lập và video về xe tự hành.
Mục tiêu thực hành
Hãy thử một giả định, chạy cùng tình huống với hai cách xử lý, rồi giải thích vì sao kết quả khác nhau. Ba phần lần lượt xét phối hợp hai ô tô, nhường người đi bộ và chọn vận tốc theo tầm nhìn. Chúng dùng mô hình đủ nhỏ để tính tay và kiểm lại; không cần kết nối xe hoặc cài ROS 2.
1. Hai ô tô qua giao lộ
Giữ biên lập lịch 0,3 m, đệm thời gian 0,5 s, A đi trước. Hai xe dài 4,4 m, rộng 1,8 m; mỗi xe xuất phát cách tâm giao lộ 18 m, từ đứng yên tăng tốc 2 m/s² tới 4 m/s. Tuyến đi vuông góc, hướng cố định.
- Chạy Cùng khởi hành: kiểm khoảng tiếp xúc 4,725–6,275 s.
- Chạy Đặt chỗ: B chờ 2,2 s trước khi khởi hành. Khoảng đặt chỗ A là 4,65–6,35 s và B là 6,85–8,55 s. Bộ kiểm không phát hiện tiếp xúc; hở nhỏ nhất trên mẫu 1 ms khoảng 1,838 m.
- Đổi sang B đi trước rồi thay đệm. So thời gian chờ, khoảng đặt chỗ và kết quả kiểm thân.
Điều phối chỉ dời giờ khi xe chưa chạy. Đây chưa phải cách ghép một lịch mới vào xe đang chuyển động. Mốc đích là đi qua vạch, chưa thiết kế phanh cuối tuyến.
2. Người đi bộ cắt ngang
Tâm xe ở −18 m, vận tốc 8 m/s. Người đi bộ ở (0,−3) m, đi ngang 1,5 m/s; thân được xấp xỉ bằng hộp vuông cạnh 0,6 m.
- Giữ vận tốc: tiếp xúc từ 1,9375 tới 2,5625 s. Vị trí người ở khung đầu chưa đại diện cho cả lần chạy.
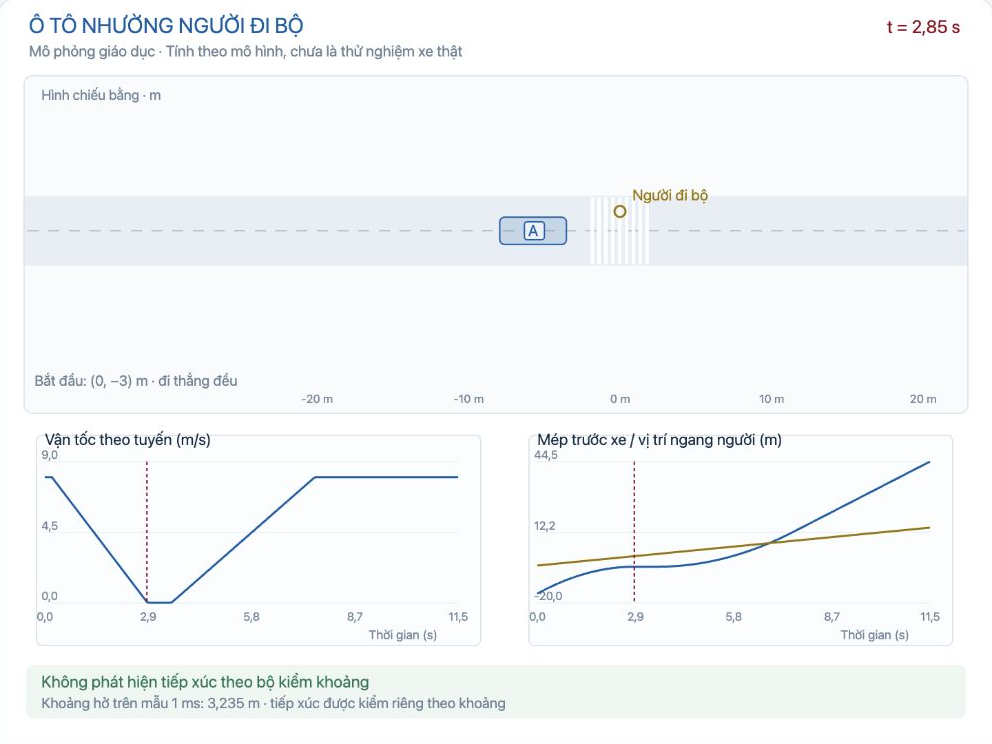
- Nhường, trễ 0,2 s: xe phanh đều 3 m/s², dừng rồi đi tiếp sau khi hết khoảng dự báo có biên 0,5 m và đệm 0,4 s. Quãng dừng khoảng 12,267 m; mép trước dừng ở −3,533 m. Không có tiếp xúc theo kiểm khoảng; hở nhỏ nhất trên mẫu 1 ms khoảng 3,235 m.
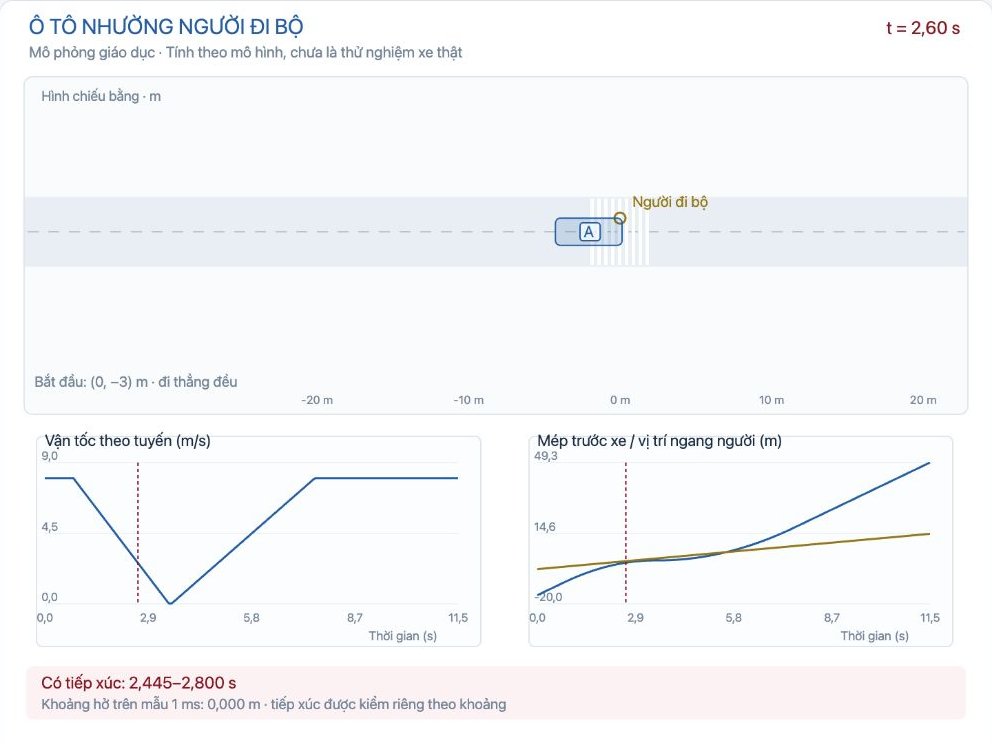
- Nhường, trễ 0,8 s: cùng mức phanh nhưng quãng dừng tăng tới 17,067 m. Tiếp xúc đầu khoảng 2,4447 s. Giữ lại lần thất bại này để phân tích.
Thông tin người được biết ở mốc 0; trễ là thời gian tới khi bắt đầu phanh, chưa mô phỏng một pipeline cảm biến trễ. Chính sách nhường giữ phanh tới khi đứng yên rồi mới tăng tốc lại, với gia tốc 2 m/s². Dự báo giả định người đi thẳng đều; chưa có dừng, quay đầu hoặc nhận dạng ý định.
3. Vận tốc trước vùng khuất
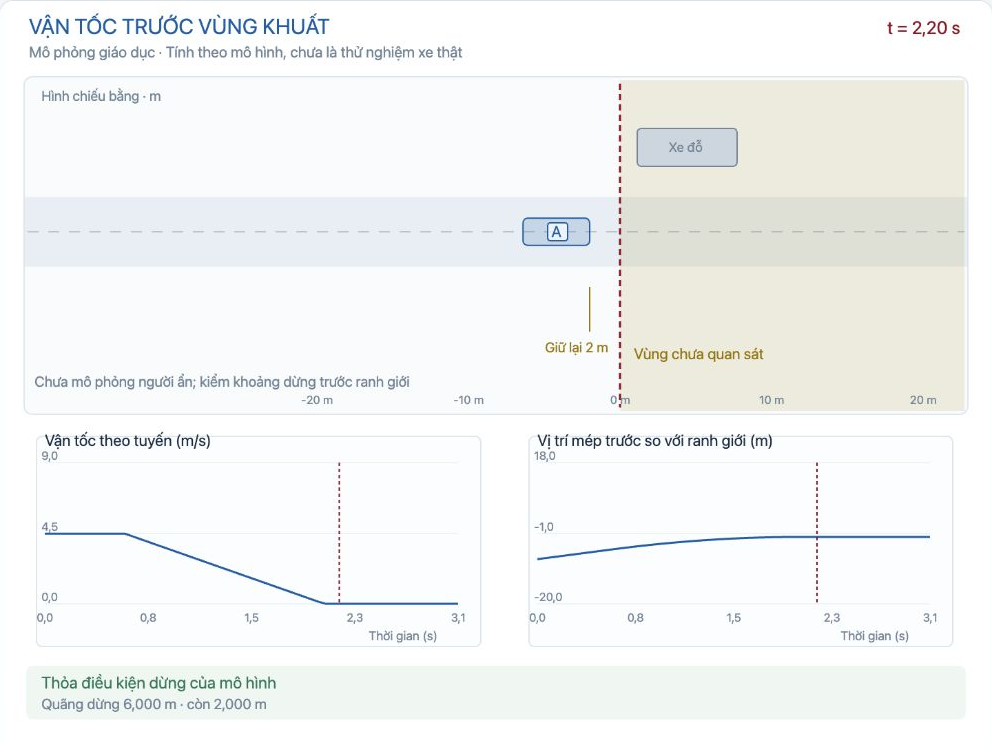
Khoảng nhìn từ mép trước tới ranh giới là 8 m. Giữ lại 2 m, trễ 0,6 s và giảm tốc 3 m/s². Xe chỉ được dùng 6 m để dừng.
Ở 8 m/s, khoảng dừng là 15,467 m, chưa đáp ứng. Chế độ giới hạn chọn vận tốc 4,464183905 m/s, cho khoảng dừng 6 m trong mô hình. Tăng trễ tới 1 s làm cận vận tốc giảm còn 3,708203932 m/s.
Cận được chọn trước khi xe tới trạng thái lộ vùng. Không thể đang chạy 8 m/s rồi hạ ngay vận tốc về cận mà không kiểm quá trình giảm tốc. Phần này chưa mô phỏng người ẩn; nó kiểm điều kiện dừng trước vùng chưa quan sát, không đo tỷ lệ tránh người ngoài thực tế.
Đọc kết quả đúng cách
Kéo thanh thời gian để xem từng mốc. Hoạt hình hiển thị trạng thái gần nhất trong chuỗi 0,05 s, còn bộ kiểm tiếp xúc dùng nghiệm chạm biên trên từng đoạn gia tốc không đổi. Tiếp xúc cũng tính là va chạm. Khoảng hở nhỏ nhất được thống kê riêng trên mẫu 1 ms; không gọi nó là cực tiểu liên tục đã chứng nhận.
Nút Lưu JSON giữ cấu hình, kết quả và trạng thái. Lưu CSV giữ trạng thái theo thời gian. Ba video dự phòng được ghép từ ảnh chụp trực tiếp canvas theo từng mốc mô hình, giữ khung kết thúc. Dấu giờ trong canvas là thời gian mô hình; thời gian phát có thể khác.
Video nguồn về ô tô tự hành
CARLA / ISL and Collaborators: video gốc của nghiên cứu CARLA, CoRL 2017, có cảnh giao thông, người đi bộ và các lớp dữ liệu cảm biến. Xem khoảng 00:55–01:25 để phân biệt hình ảnh với trạng thái, rồi khoảng 01:35–02:30 để so các cách lái. Đây là simulator của tác giả, không phải lần chạy CARLA của lớp.
Waymo — Navigating around the Wiggle: ô tô tự hành thật đi giữa các nhóm người đi xe đạp, có hình hiển thị thế giới ước lượng kèm cảnh camera. Xem 00:10–00:40; ghi riêng điều quan sát được và điều chưa biết về bộ lập kế hoạch.
Bài Waymo còn kể một sự kiện khác có người đi xe đạp ngã. Nguồn ghi rõ chuyên viên đã can thiệp trong thực tế; kết quả không can thiệp chỉ được tác giả phát lại trong mô phỏng. Không gộp hai loại bằng chứng thành một lần xe thật tự xử lý thành công.
Ảnh chụp từ demo của chương
Báo cáo cần nộp
Với mỗi phần, nộp cấu hình gốc và ít nhất hai biến thể có chủ đích, dữ liệu JSON/CSV, hình giải thích và nhận xét. Giữ ít nhất một trường hợp không đạt. Báo riêng tiếp xúc, hoàn thành và chỉ số phù hợp; với vùng khuất chỉ dùng điều kiện dừng đang được mô hình hóa.
Phần mở rộng có thể thêm người dừng hoặc quay lại, hoặc vật cản động cho đường Dubins / RRT*. Ghi rõ phần nào đã triển khai và chạy, phần nào mới là thiết kế. RRT*–FND trong đề cương cần xác định đúng tài liệu biến thể trước khi hiện thực; không tự định nghĩa tên viết tắt.
Tài liệu và phạm vi
LaValle, Chương 7: bài toán có thời gian và nhiều robot · Sharon và cộng sự, CBS · Trang tác giả ORCA.
Các mô phỏng đã được đối chiếu với các phép tính mẫu và 56 cấu hình kiểm số. Mô hình tuyến thẳng, hướng cố định và gia tốc hằng theo đoạn chưa có lốp, độ dốc, cơ cấu phanh hoặc giới hạn jerk đầy đủ. Chưa là một planner giao thông hoàn chỉnh, triển khai ROS 2 hay kiểm chứng xe thật. Nguồn hình và video.
Video minh họa
Các đoạn ghi hình dùng để đối chiếu khi thực hành. Sinh viên vẫn cần tự chạy và lưu kết quả của mình.